Desktop Arm Lab
桌面机械臂仿真实验室
选一种机械臂,拖一拖、改改尺寸和电机,看它抬不抬得动、打印件结不结实,最后导出 3D 打印文件和零件清单。
可以玩的
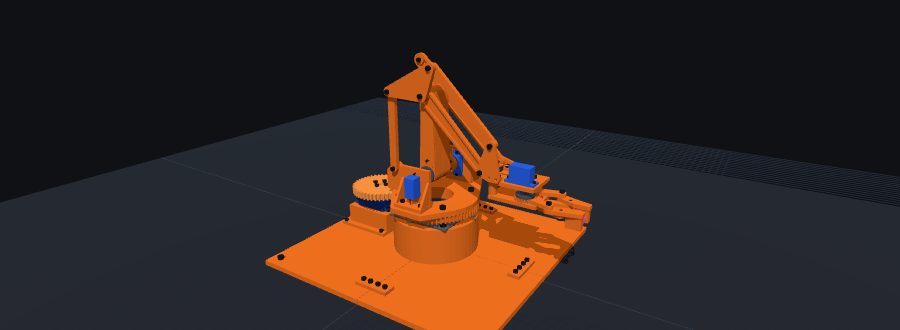
平衡臂
两个电机都装在肩部,手臂上没有电机,很轻;几组平行四边形让夹爪一直保持水平。
打开 →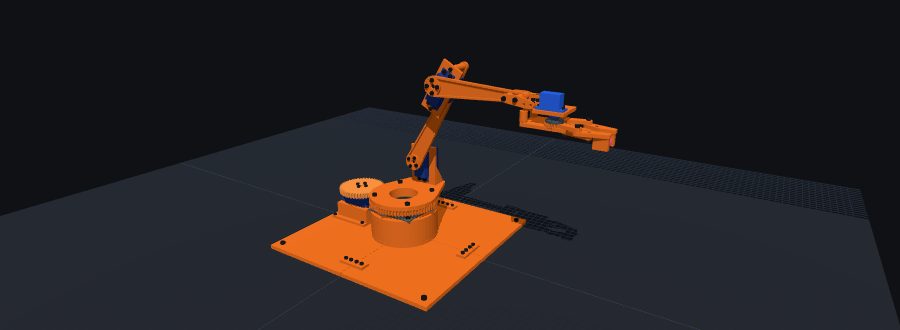
两连杆臂
最常见的结构:肩部电机转大臂,肘部电机装在大臂末端转小臂。简单,但肘部电机的重量压在手臂上。
打开 →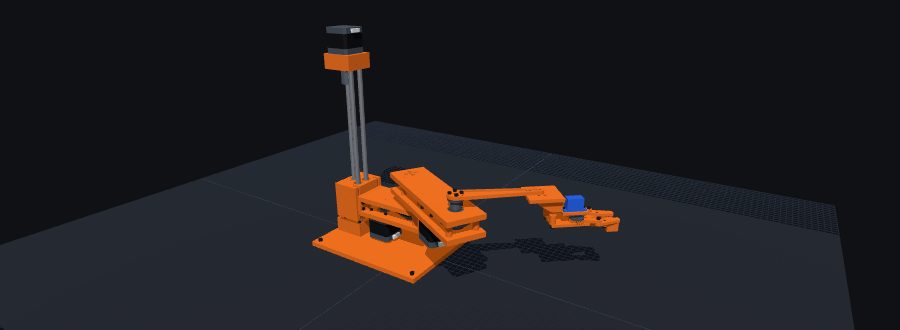
SCARA 水平关节臂
两个关节都绕竖直轴转,手臂在水平面里动;整条手臂装在立柱上,由丝杠带着上下。适合桌面抓取和摆放。
打开 →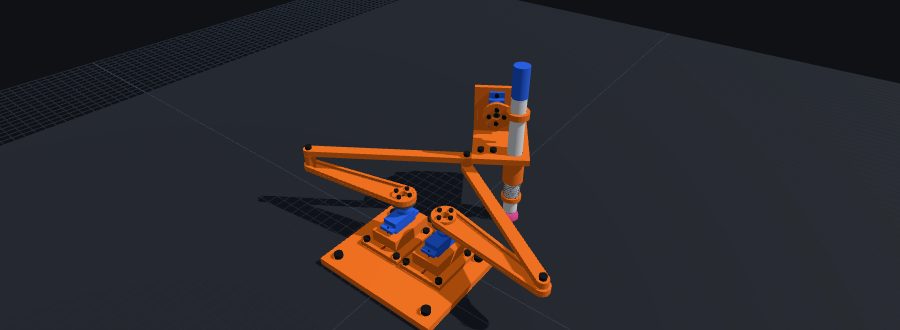
五连杆画画臂
两个电机并排固定在底座上,两对连杆一起推着笔在纸上走,一个小舵机负责抬笔。可以画画、写字。
打开 →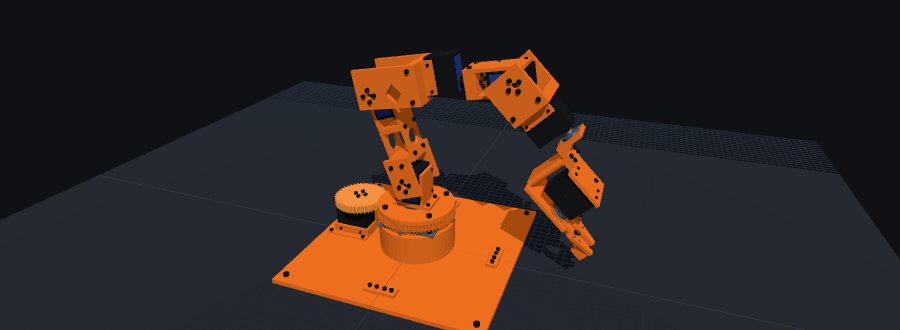
6 轴臂(球形手腕)
和工业机械臂一样:底座、肩、肘把手腕送到位置,手腕上的小臂自转、俯仰、腕转三个轴交在一点,夹爪可以朝任何方向,还能从侧面去夹。总线舵机双轴安装,肩肘用 50 kg·cm 的 ST-3250。
打开 →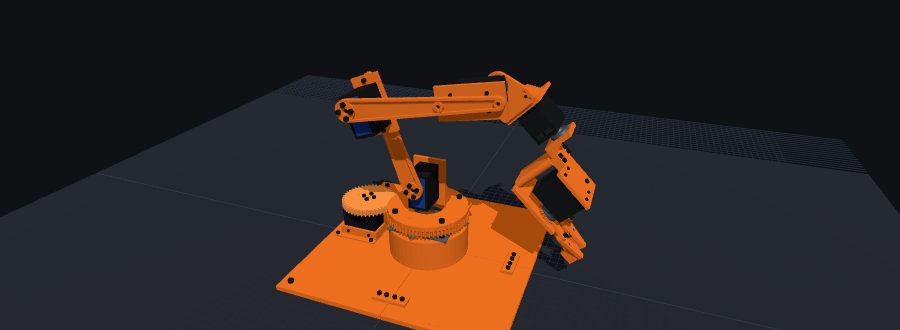
5 轴臂(舵机)
底座、肩、肘、手腕俯仰、手腕转,再加夹爪,舵机可以选总线舵机(和 SO-101 一样,还能双轴安装:连杆做成 U 形叉从两边夹住舵机),也可以选 20 ~ 35 kg 的普通 PWM 舵机,比一比哪个够用。夹爪可以一直朝下或朝前,还能转个角度去夹东西。
打开 →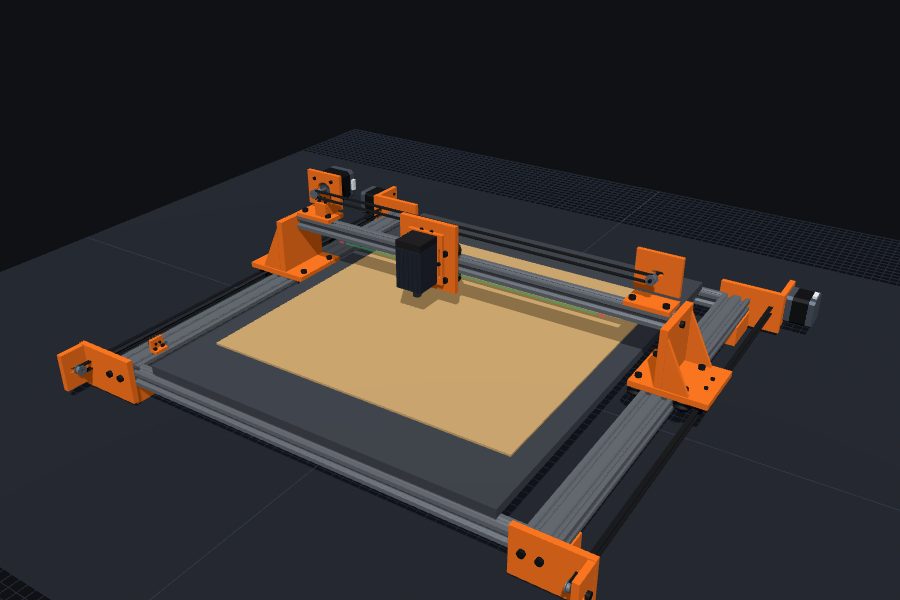
龙门(直角坐标)
写字机、激光雕刻、CNC 主轴、夹爪取放:填行程、速度和精度,程序把 42 / 57 / 60 步进、伺服、减速箱、同步带、丝杆的几百种组合都算一遍,挑出能用的最便宜的,也告诉你别的为什么不行。选好的方案直接变成 3D 龙门,按真实速度和加减速演示画画、雕刻、铣削、搬东西,还能看回零怎么找限位开关。
打开 →还在做的
4 轴桌面臂
底座旋转 + 大臂 + 小臂 + 手腕旋转,末端保持水平,桌面搬运最常见的样子。
计划中Delta 并联臂
三个电机在顶上,用三组细长的平行杆拉着末端,又快又轻。
计划中工具
零件库:所有标准件(舵机、步进电机、轴承、螺丝……)的 3D 模型和尺寸。